
Động cơ bước phù hợp với cơ cấu có tải ổn định, tốc độ vừa phải, điều khiển đơn giản và cần tối ưu chi phí. Servo phù hợp hơn khi máy cần tốc độ cao, tải thay đổi, độ chính xác nghiêm ngặt hoặc phải phát hiện mất vị trí theo thời gian thực nhờ encoder. Với máy hàn và máy vặn vít tự động, mình khuyên bạn chọn dựa trên tải, mô-men, tốc độ, độ chính xác, chu kỳ làm việc và yêu cầu kiểm soát lực hoặc mô-men siết.
Trong bài này, mình sẽ đi từ khái niệm, bảng so sánh, tiêu chí chọn, đến ứng dụng cụ thể trên máy vặn vít và máy hàn. Cuối bài có quy trình chọn motor từng bước và phần câu hỏi thường gặp để bạn áp dụng ngay vào dự án của mình.
Tổng quan về động cơ bước và servo
Cả hai đều là động cơ điều khiển vị trí, nhưng cách chúng “biết” mình đang ở đâu thì khác nhau. Động cơ bước chạy theo số xung lệnh, còn servo liên tục đối chiếu với tín hiệu phản hồi từ encoder.
Động cơ bước là gì?
Động cơ bước (stepper motor) là loại động cơ quay theo các góc rời rạc, phổ biến nhất là 1,8° mỗi bước. Mỗi xung từ driver tương ứng một bước quay, nên việc điều khiển vị trí khá trực quan.
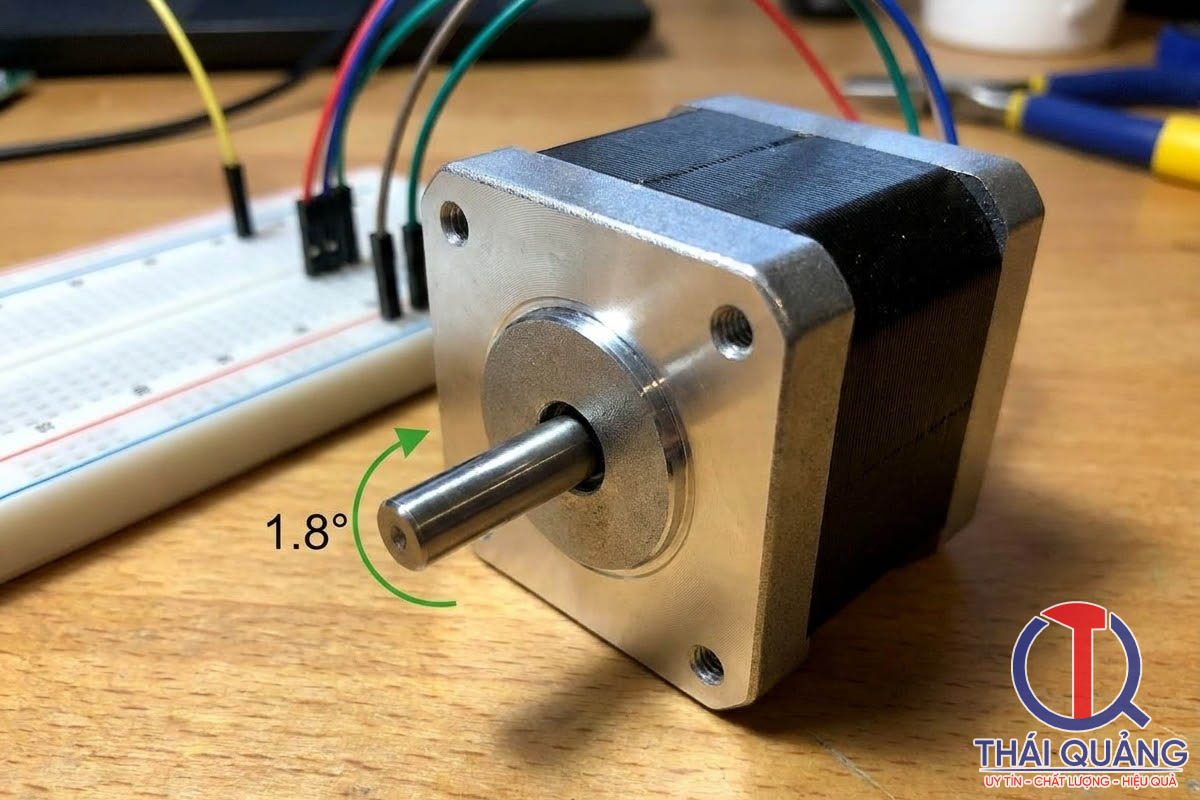
Thông thường động cơ bước vận hành theo vòng hở (open loop). Nghĩa là bộ điều khiển không trực tiếp xác nhận vị trí thực tế mà “tin” rằng motor đã quay đủ số bước đã ra lệnh. Động cơ bước có mô-men giữ tốt ở tốc độ thấp, nên rất hợp với các chuyển động định vị lặp lại.
Tuy vậy, mô-men của động cơ bước giảm khi tốc độ tăng. Nếu quá tải, motor có thể mất bước (lost step) mà hệ thống không báo ngay. Bởi vậy, loại motor này thường được dùng cho bàn trượt, cơ cấu cấp phôi, trục nâng nhẹ và các cơ cấu định vị có tải ổn định.
Servo motor là gì?
Servo là hệ truyền động vòng kín (closed loop), thường dùng encoder để phản hồi vị trí, tốc độ và đôi khi cả mô-men. Bộ điều khiển liên tục so sánh vị trí thực tế với vị trí đặt, rồi hiệu chỉnh sai lệch ngay trong lúc chạy.
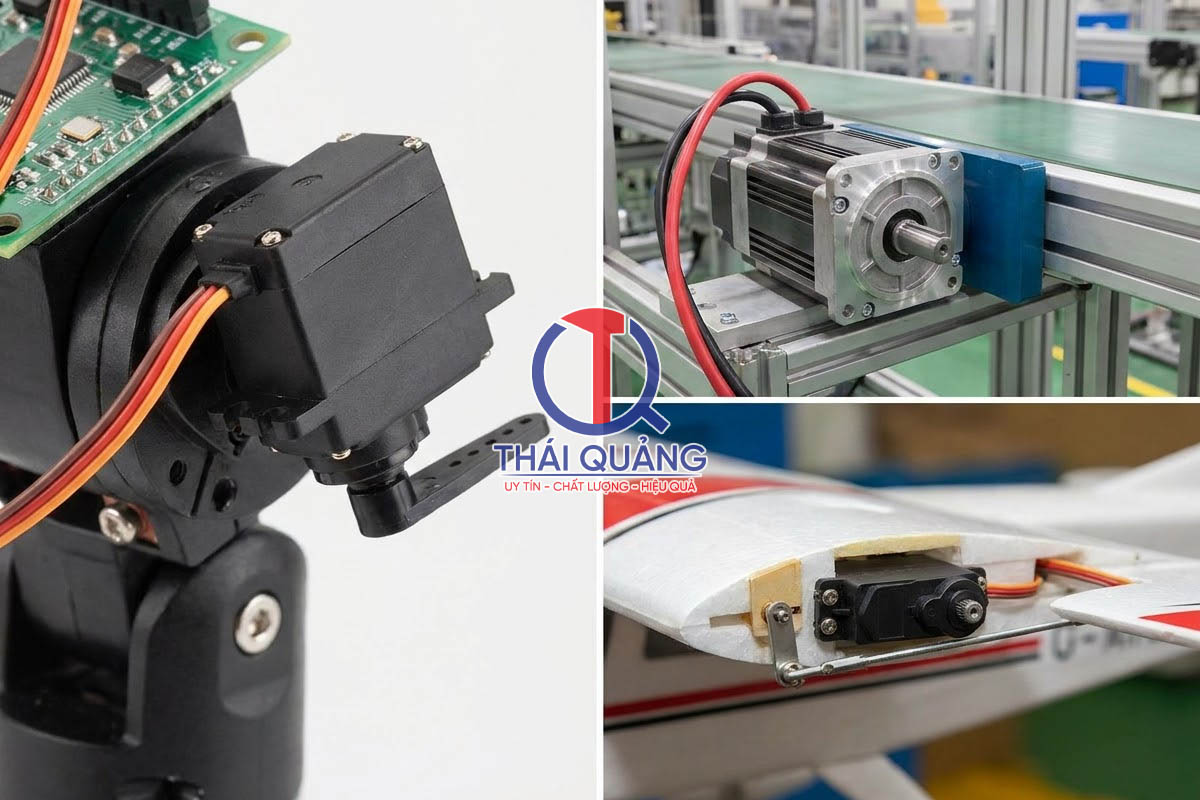
Nhờ cơ chế này, servo giữ được đáp ứng tốt khi tải thay đổi hoặc khi hệ thống tăng, giảm tốc nhanh. Thực tế thì bạn sẽ gặp servo nhiều ở robot, máy CNC, cơ cấu pick-and-place và các dây chuyền tự động tốc độ cao.
Đổi lại, chi phí đầu tư, công sức cài đặt (tuning) và bảo trì của servo thường cao hơn động cơ bước. Cho nên không phải máy nào cũng cần “lên” servo.
So sánh động cơ bước và servo trong cơ chế truyền động
Điểm khác biệt lớn nhất nằm ở vòng điều khiển: động cơ bước thường là vòng hở, servo là vòng kín. Từ đó kéo theo khác biệt về mô-men ở tốc độ cao, khả năng phát hiện lỗi, độ êm và chi phí.
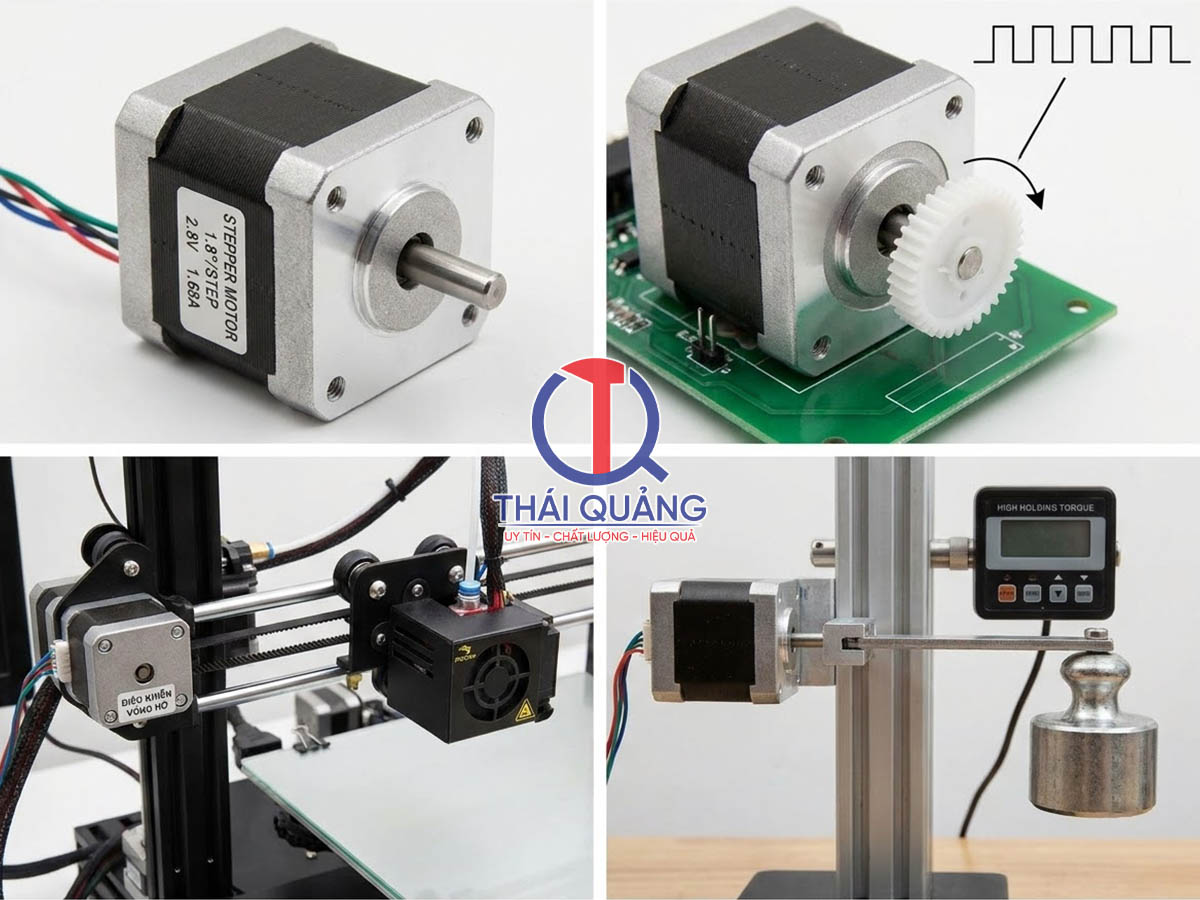
Bảng sau giúp bạn đối chiếu nhanh:
| Tiêu chí | Động cơ bước | Servo |
|---|---|---|
| Nguyên lý điều khiển | Vòng hở; một số dòng có thêm encoder | Vòng kín với encoder |
| Khả năng giữ vị trí | Tốt nếu tải ổn định và không vượt mô-men | Có thể phát hiện và hiệu chỉnh sai số vị trí |
| Mô-men tốc độ thấp | Cao | Cao, tùy cấu hình |
| Mô-men tốc độ cao | Giảm đáng kể | Duy trì tốt hơn trong dải tốc độ rộng |
| Tải biến đổi | Hạn chế | Phù hợp |
| Phát hiện mất bước | Thường không có | Có thể phát hiện lỗi bám vị trí |
| Độ rung, tiếng ồn | Có thể cao tại vùng cộng hưởng | Thường vận hành êm hơn |
| Nhiệt khi đứng yên | Có thể cao do duy trì dòng giữ | Thường tối ưu dòng theo tải |
| Chi phí | Thấp hơn | Cao hơn |
| Ứng dụng điển hình | Định vị, cấp phôi, bàn trượt | Robot, CNC, hàn, máy tốc độ cao |
Khác biệt về độ chính xác
Độ chính xác thực tế không chỉ phụ thuộc loại motor, mà còn phụ thuộc vít me, hộp số, độ rơ cơ khí, tải và thuật toán điều khiển. Vì vậy, nhiều khi bạn thay motor đắt hơn nhưng độ chính xác vẫn không cải thiện, do “điểm nghẽn” nằm ở cơ khí.
Động cơ bước có thể đáp ứng tốt các chuyển động lặp lại nếu luôn làm việc trong giới hạn mô-men. Ngược lại, servo có lợi thế khi bạn cần xác nhận vị trí thực tế và bù sai số liên tục.
Có một hiểu lầm khá phổ biến về microstepping. Kỹ thuật này giúp chuyển động bước mượt hơn, nhưng không đồng nghĩa với độ chính xác tuyệt đối cao hơn tương ứng. Ngoài ra, với cơ cấu vặn vít, bạn cần phân biệt độ chính xác vị trí với độ chính xác mô-men siết. Hai thứ này do hai bộ phận khác nhau đảm nhiệm.
Khác biệt về tốc độ và gia tốc
Động cơ bước hợp với tốc độ thấp đến trung bình và chu kỳ không quá gấp. Servo phù hợp hơn khi cần tăng tốc nhanh, đảo chiều liên tục hoặc rút ngắn thời gian chu kỳ, chẳng hạn trong robot, đóng gói và máy gia công.
Khi chọn, đừng chỉ nhìn công suất danh định. Bạn nên xem đường cong mô-men tốc độ (torque-speed curve) của motor, vì đó mới là thứ cho biết motor còn bao nhiêu lực ở tốc độ làm việc thực tế. Nếu chọn động cơ bước, hãy chừa biên mô-men để hạn chế mất bước khi tăng tốc.
Tiêu chí lựa chọn cho cơ chế truyền động
Có ba nhóm tiêu chí chính: tải và mô-men, tốc độ và chu kỳ máy, độ chính xác và khả năng truy xuất lỗi. Bạn trả lời được ba nhóm này thì thường đã loại được một nửa phương án.
Tải và mô-men
Mô-men yêu cầu được tính từ lực tải, bán kính puli, bước vít me, hiệu suất truyền động và gia tốc. Bạn nên dự phòng thêm mô-men cho ma sát, sai số lắp ráp, bụi bẩn và biến thiên sản phẩm.
Nhìn chung, tải ổn định, ít thay đổi thường phù hợp với động cơ bước. Còn tải thay đổi đột ngột hoặc khó dự đoán thì nên ưu tiên servo. Một lưu ý nhỏ: đừng chọn chỉ theo công suất watt. Hãy xem mô-men liên tục, mô-men đỉnh và tốc độ làm việc.
Tốc độ, gia tốc và chu kỳ máy
Chu kỳ ngắn, nhiều lần tăng và giảm tốc là lợi thế của servo. Cơ cấu chạy chậm, dừng tại nhiều vị trí và tải gần như cố định thì có thể dùng động cơ bước.
Bạn cần xác định thời gian chạy, thời gian dừng, số chu kỳ mỗi phút và nhiệt tích lũy. Ví như động cơ bước phải giữ tải lâu sẽ nóng lên do dòng giữ. Khi đó, bạn có thể giảm dòng khi đứng yên hoặc cân nhắc chuyển sang servo. Với máy chạy liên tục ba ca, hãy đánh giá thêm nhiệt độ, tuổi thọ và khả năng bảo trì.
Độ chính xác và khả năng truy xuất lỗi
Nếu mất vị trí có thể làm hỏng sản phẩm hoặc gây nguy hiểm, servo thường là lựa chọn an toàn hơn. Servo có thể phát cảnh báo như lỗi bám vị trí (following error), quá tải, quá tốc độ hoặc lỗi encoder.
Nếu vẫn dùng động cơ bước, hệ thống nên có cảm biến home, cảm biến giới hạn và chiến lược kiểm tra vị trí. Dù chọn loại nào, độ chính xác cuối cùng vẫn phụ thuộc độ cứng và độ rơ của toàn bộ cơ cấu. Với yêu cầu chất lượng cao, bạn nên lưu dữ liệu vị trí, tốc độ, lực hoặc mô-men trong từng chu kỳ.
Ứng dụng trong hệ thống vặn vít tự động
Trong máy vặn vít tự động, motor truyền động lo việc di chuyển đầu vặn đến đúng vị trí, còn việc siết vít do tua vít điện hoặc tua vít khí đảm nhiệm. Tách rõ hai vai trò này sẽ giúp bạn chọn đúng thiết bị.
Cơ cấu di chuyển đầu vặn vít
Động cơ bước phù hợp với trục X/Y/Z có tải ổn định, hành trình vừa phải và tốc độ trung bình. Servo phù hợp với robot bắt vít, cơ cấu nhiều trục hoặc hệ thống cần rút ngắn thời gian định vị.
Riêng trục Z, bạn cần đánh giá thêm tải trọng đầu tua vít, lực ép xuống và nguy cơ rơi đầu công cụ khi mất điện. Nếu vị trí lỗ vít thay đổi hoặc sản phẩm có sai số lớn, nên kết hợp cảm biến, camera hoặc cơ cấu bù. Đồng thời, không nên dùng motor truyền động để thay thế chức năng kiểm soát mô-men siết của tua vít.
Kiểm soát mô-men siết
Mô-men siết nên được kiểm soát bằng tua vít điện có bộ điều khiển và chức năng giám sát phù hợp. Servo của trục truyền động chỉ quyết định vị trí, tốc độ và lực tiếp cận; nó không tự động bảo đảm mô-men vít.
Bạn nên thiết lập tiêu chí OK/NG gồm mô-men, góc quay, thời gian siết và độ sâu vít. Mặt khác, máy cấp vít chỉ đưa từng vít đến vị trí lấy vít, nên vẫn cần kết hợp tua vít điện hoặc tua vít khí để thực hiện siết.
Ở Thái Quảng, mình thấy các dự án vặn vít tự động thường được xây dựng theo hướng này: máy cấp vít (như dòng Bakon), tua vít điện và cơ cấu robot hoặc trục tự động, mỗi bộ phận làm đúng phần việc của mình. Cách chia vai như vậy giúp việc chọn motor trục bớt “mơ hồ” hơn nhiều.
Gợi ý cấu hình
Tùy ngân sách, tốc độ và yêu cầu truy xuất, bạn có thể tham khảo các cấu hình sau:
| Cấu hình | Motor truyền động | Thiết bị đi kèm | Phù hợp khi |
|---|---|---|---|
| Tiết kiệm | Động cơ bước cho trục X/Y/Z | Máy cấp vít tự động, tua vít điện có điều khiển mô-men | Tải ổn định, tốc độ vừa, ngân sách hạn chế |
| Tốc độ cao | Servo cho các trục chuyển động chính | Tua vít điện có phản hồi mô-men, PLC | Chu kỳ ngắn, sản lượng lớn |
| Robot | Servo tích hợp trong robot | Bộ cấp vít tương thích, đầu vặn có cảm biến hoặc bộ điều khiển siết | Nhiều vị trí vít, quỹ đạo linh hoạt |
| Yêu cầu truy xuất | Bước hoặc servo tùy tải | Hệ thống ghi mã sản phẩm, vị trí vít, mô-men, góc siết, OK/NG | Điện tử, thiết bị có yêu cầu kiểm soát chất lượng chặt |
Về luồng làm việc, bạn có thể hình dung theo chuỗi: cấp vít → lấy vít → định vị → ép vít → siết → kiểm tra → ghi dữ liệu. Vẽ sơ đồ này ra trước giúp bạn thấy trục nào cần nhanh, trục nào cần chính xác, và đoạn nào cần phản hồi mô-men.
Ứng dụng trong hệ thống hàn tự động
Trong máy hàn, motor truyền động chủ yếu quyết định chất lượng đường chạy của mỏ hàn: tốc độ có đều không, quỹ đạo có bám đúng không. Vì vậy yêu cầu thường nghiêm hơn ở độ ổn định chuyển động.
Cơ cấu định vị mỏ hàn
Động cơ bước phù hợp với bàn trượt hoặc cơ cấu định vị có tải ổn định và tốc độ hàn không cao. Servo phù hợp với robot hàn, đường chạy biên dạng phức tạp và yêu cầu tốc độ ổn định.
Với hàn điểm, servo có thể điều khiển tốt chuyển động đóng/mở và lực ép nếu kết hợp cơ cấu phù hợp. Với hàn hồ quang, bạn nên ưu tiên độ ổn định tốc độ chạy, gia tốc và khả năng bám quỹ đạo. Ngoài ra, hãy tính đến khối lượng dây dẫn, súng hàn, mỏ hàn và mô-men phát sinh khi đổi hướng.
Môi trường làm việc
Tia lửa, nhiệt, bụi kim loại và nhiễu điện đều có thể ảnh hưởng đến motor, encoder và cáp tín hiệu. Cho nên bạn nên đặt motor ngoài vùng nhiệt cao nếu có thể, đồng thời dùng che chắn và cáp phù hợp.
Encoder của servo cần được bảo vệ khỏi nhiễu và nối đất đúng chuẩn. Đừng nghĩ động cơ bước thì “miễn nhiễm”: nó vẫn có thể bị nhiễu và quá nhiệt. Bạn cũng nên kiểm tra cấp bảo vệ IP, giải pháp tản nhiệt và chu kỳ bảo trì.
Quy trình chọn motor cho hệ thống thực tế
Quy trình gồm bốn bước: xác định yêu cầu cơ khí, tính mô-men, chọn motor cùng driver và phản hồi, rồi kiểm tra toàn hệ thống. Làm theo thứ tự này sẽ giúp bạn tránh chọn theo cảm tính.
Bước 1: Xác định yêu cầu cơ khí
Đầu tiên, bạn cần thu thập các thông số: khối lượng tải và trọng tâm, hành trình, tốc độ tối đa, gia tốc, kiểu truyền động (vít me, đai răng, thanh răng hoặc hộp số), độ rơ, độ cứng, hiệu suất truyền động, cũng như tần suất hoạt động và thời gian dừng giữ tải.
Bước 2: Tính mô-men và công suất
Tiếp theo, bạn tính lực tải, lực ma sát và lực gia tốc, rồi quy đổi lực thành mô-men tại trục motor. Hãy kiểm tra mô-men ở tốc độ cao nhất, không chỉ ở tốc độ thấp, và bổ sung hệ số an toàn phù hợp với mức biến động của tải.
Với cơ cấu vít me, bạn có thể dùng công thức tham khảo: T = (F * p) / (2 * pi * η)
| Ký hiệu | Ý nghĩa | Đơn vị thường dùng |
|---|---|---|
| T | Mô-men cần thiết tại trục vít me | N·m |
| F | Lực dọc trục | N |
| p | Bước vít me | m |
| η | Hiệu suất truyền động | Không đơn vị (0 đến 1) |
Ví dụ minh họa cho dễ hình dung: nếu lực dọc trục F = 100 N, bước vít me p = 5 mm (0,005 m) và hiệu suất η = 0,8, thì T ≈ (100 × 0,005) / (2 × 3,14 × 0,8) ≈ 0,1 N·m. Đây mới là mô-men tĩnh; bạn cần cộng thêm phần gia tốc, ma sát và hệ số an toàn trước khi chọn motor.
Bước 3: Chọn motor, driver và phản hồi
Với động cơ bước, hãy chọn driver đúng dòng, điện áp và chế độ microstep. Với servo, chọn theo công suất, encoder, tốc độ định mức và mô-men đỉnh.
Bạn cũng cần kiểm tra khả năng tương thích với PLC hoặc motion controller (EtherCAT, pulse train hoặc giao tiếp khác). Nếu ứng dụng dùng động cơ bước nhưng cần giám sát vị trí, có thể bổ sung encoder ngoài. Riêng trục đứng phải giữ tải khi mất điện thì đừng quên phanh motor.
Bước 4: Kiểm tra toàn hệ thống
Cuối cùng, bạn chạy thử ở tải danh định và tải cực đại, đo nhiệt độ motor, driver, hộp số và vít me. Hãy kiểm tra độ lặp lại, thời gian chu kỳ và độ rung.
Đừng quên mô phỏng các tình huống thực tế như kẹt vít, thiếu vít, lệch lỗ hoặc quá tải, rồi xây dựng kế hoạch bảo trì và thay thế linh kiện tiêu hao.
Những sai lầm thường gặp khi chọn động cơ bước và servo
Các sai lầm phổ biến đều xoay quanh việc nhìn motor một cách tách rời khỏi cả hệ thống.
| Sai lầm | Hệ quả thường gặp |
|---|---|
| Chọn motor theo công suất, bỏ qua đường cong mô-men-tốc độ | Thiếu lực ở tốc độ làm việc thực tế |
| Cho rằng microstepping luôn tăng độ chính xác tương ứng | Kỳ vọng sai về độ chính xác định vị |
| Dùng động cơ bước cho tải biến đổi lớn mà không giám sát mất bước | Lệch vị trí, ra phế phẩm |
| Nhầm độ chính xác định vị với độ chính xác mô-men siết | Vít siết không đạt dù trục chạy đúng vị trí |
| Bỏ qua nhiệt độ, chu kỳ làm việc, độ rơ và độ cứng | Motor nóng, giảm tuổi thọ, sai số tích lũy |
| Chỉ chọn motor mà không đồng bộ driver, encoder, PLC, cảm biến, phần mềm | Hệ thống khó vận hành ổn định |
Gợi ý giải pháp tích hợp cùng Thái Quảng
Thái Quảng (Công ty TNHH Thương mại Thái Quảng) cung cấp giải pháp và sản phẩm trong lĩnh vực khử tĩnh điện, chống tĩnh điện, phòng sạch và các thiết bị phụ trợ tự động hóa công nghiệp; trong đó có máy cấp vít, tua vít điện và robot bắt vít từ nhiều hãng.
Với dây chuyền vặn vít, mô hình tham khảo thường gồm máy cấp vít Bakon, tua vít điện, trục bước hoặc servo và bộ điều khiển kiểm tra kết quả. Với hệ thống tự động hóa rộng hơn, bạn có thể kết hợp máy bắt vít tự động và giải pháp robot bắt vít để tăng sản lượng và ổn định chất lượng.
Mình vẫn muốn nhắc lại: việc chọn bước hay servo nên thực hiện sau khi khảo sát tải, tốc độ, độ chính xác và yêu cầu kiểm soát chất lượng. Khi trao đổi với đơn vị tư vấn, bạn nên chuẩn bị sẵn một bản mô tả cấu hình ngắn gồm sản phẩm, số lượng vít, thời gian chu kỳ mong muốn, tải trên từng trục, loại motor dự kiến và tiêu chí OK/NG. Nhờ vậy, việc đề xuất cấu hình sẽ sát thực tế hơn nhiều.
Câu hỏi thường gặp về động cơ bước và servo
Khi nào nên chọn động cơ bước?
Bạn nên chọn động cơ bước khi tải cơ khí ổn định, tốc độ thấp đến trung bình, không cần phát hiện mất vị trí tức thời và muốn ưu tiên chi phí cùng cấu trúc điều khiển đơn giản.
Các ứng dụng thường thấy gồm cấp phôi, định vị bàn trượt, trục phụ của máy vặn vít và cơ cấu nâng nhẹ. Ở những vị trí này, động cơ bước cho hiệu quả kinh tế tốt mà vẫn đủ đáp ứng yêu cầu.
Khi nào nên chọn servo?
Bạn nên chọn servo khi tải thay đổi hoặc có nguy cơ quá tải, cần tốc độ cao với gia tốc lớn, hoặc yêu cầu xác nhận vị trí và phát hiện lỗi ngay.
Servo cũng đáng đầu tư trong robot, hàn hoặc vặn vít nhiều trục. Bên cạnh đó, nếu sản phẩm có giá trị cao, lỗi định vị gây phế phẩm lớn hoặc bạn cần truy xuất dữ liệu, servo thường là lựa chọn có lợi về lâu dài.
Động cơ bước có thể thay thế servo không?
Có, nhưng chỉ khi tải ổn định, tốc độ vừa phải và bạn chấp nhận không có phản hồi vị trí tức thời. Với ứng dụng tốc độ cao hoặc tải thay đổi, thay thế như vậy dễ gây mất bước.
Servo có luôn chính xác hơn động cơ bước không?
Không hẳn. Độ chính xác còn phụ thuộc vít me, hộp số, độ rơ và độ cứng cơ khí. Ưu điểm của servo là xác nhận và bù sai số vị trí liên tục, chứ không tự động làm cơ cấu chính xác hơn.
Động cơ bước closed loop là gì?
Đó là động cơ bước có thêm encoder để phản hồi vị trí. Giải pháp này giúp giảm rủi ro mất bước và là lựa chọn trung gian giữa động cơ bước thường và servo, tùy dòng sản phẩm.
Máy vặn vít tự động nên dùng motor nào cho trục di chuyển?
Nếu tải ổn định và tốc độ trung bình, động cơ bước là đủ và tiết kiệm. Nếu cần chu kỳ ngắn, nhiều trục hoặc dùng robot bắt vít, servo thường phù hợp hơn.
Motor truyền động có quyết định mô-men siết vít không?
Không. Mô-men siết do tua vít điện cùng bộ điều khiển đảm nhiệm. Motor truyền động chỉ lo vị trí, tốc độ và lực tiếp cận của đầu vặn.
Máy cấp vít có thay được tua vít điện không?
Không. Máy cấp vít chỉ đưa từng vít đến vị trí lấy vít theo chu kỳ, còn việc siết vẫn cần tua vít điện hoặc tua vít khí.
Vì sao động cơ bước bị nóng?
Thường do dòng giữ khi đứng yên, dòng cài đặt quá cao hoặc làm việc liên tục gần giới hạn mô-men. Bạn có thể giảm dòng khi dừng, cải thiện tản nhiệt hoặc xem xét chuyển sang servo.
Môi trường hàn ảnh hưởng thế nào đến motor?
Tia lửa, nhiệt, bụi kim loại và nhiễu điện có thể ảnh hưởng đến motor, encoder và cáp tín hiệu. Bạn nên che chắn, nối đất đúng chuẩn, dùng cáp phù hợp và đặt motor xa vùng nhiệt cao.
Cần lưu ý gì khi dùng motor cho trục Z đứng?
Hãy tính tải trọng đầu tua vít và lực ép xuống, đồng thời cân nhắc phanh motor để giữ tải khi mất điện, tránh rơi đầu công cụ.
Hy vọng bài viết trên đã giúp bạn phân biệt rõ vai trò của động cơ bước và servo trong cơ chế truyền động. Tóm lại:
- Chọn động cơ bước khi cơ cấu đơn giản, tải ổn định, tốc độ vừa phải và ưu tiên chi phí.
- Chọn servo khi cần tốc độ cao, tải biến đổi, độ chính xác được xác nhận và khả năng phát hiện lỗi.
- Trong máy vặn vít, motor truyền động cần phối hợp với tua vít có kiểm soát mô-men, còn máy cấp vít chỉ đảm nhiệm việc cấp vít theo chu kỳ.
- Trong máy hàn, servo thường phù hợp với chuyển động biên dạng phức tạp và chu kỳ cao, còn động cơ bước hợp với cơ cấu định vị đơn giản.
Quan trọng nhất, lựa chọn chính xác phải dựa trên toàn bộ hệ thống cơ khí, điện, điều khiển, an toàn và chất lượng sản phẩm.
Nếu bạn đang cần xây dựng hoặc nâng cấp máy vặn vít, hệ thống bắt vít tự động, bạn có thể liên hệ Thái Quảng qua hotline trên thaiquang.com.vn để được tư vấn cấu hình phù hợp, từ máy cấp vít, tua vít điện đến robot bắt vít và các thiết bị phụ trợ tự động hóa.
